机电一体化系统设计流程与电子信息技术开发的融合实践
一、引言
机电一体化系统是机械、电子、控制和信息技术多学科交叉融合的产物,广泛应用于工业机器人、数控机床、智能装备和自动化生产线等领域。随着电子信息技术的快速发展,机电一体化系统的设计流程正从传统的“机械先行、电控配套”模式,转向以信息流为纽带、多学科协同并行的系统工程模式。本文系统梳理机电一体化系统的设计流程,并重点探讨电子信息技术在其中的开发要点与融合路径。
二、机电一体化系统设计总体流程
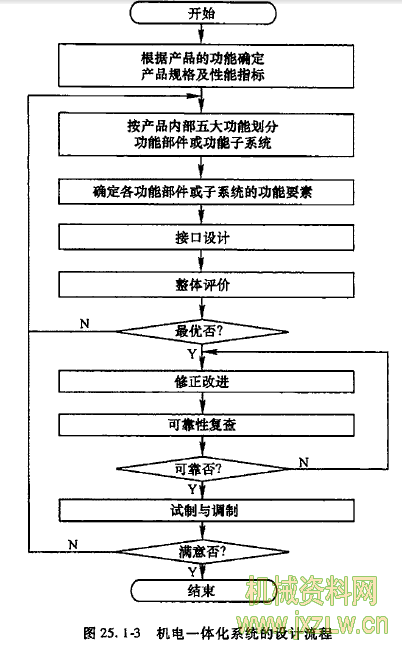
机电一体化系统的设计通常遵循“需求分析—概念设计—详细设计—集成验证—迭代优化”的闭环流程。
1. 需求分析与系统定义
设计起点是明确系统的功能需求、性能指标、环境约束与成本目标。此阶段需识别机械运动参数(行程、速度、精度)、电气规格(供电、功率)、信息交互需求(通信接口、数据吞吐)以及可靠性与安全等级。需求分析的质量直接决定后续设计方向,应形成可追溯的需求规格说明书。
2. 概念设计与系统架构划分
在需求基础上,将系统划分为机械结构、驱动执行、传感检测、控制单元和信息处理等子系统,并确定各子系统的接口关系。机电一体化强调“机、电、信息”一体化建模,需同步考虑机械布局对传感器安装的影响、驱动器选型对控制算法的约束、通信总线对实时性的要求。架构设计阶段宜采用功能框图与接口矩阵描述信息流和能量流。
3. 详细设计阶段
详细设计是机电一体化设计的核心环节,机械、电气与信息三条设计主线并进:
- 机械设计:完成传动机构、支撑结构、执行末端的三维建模与刚度、强度校核,考虑热变形与振动对精度的影响。
- 驱动与传感设计:选择电机、驱动器、编码器和各类传感器,确定功率匹配与信号调理方案。
- 控制系统设计:包括控制策略选择(PID、模型预测、自适应控制等)、控制器硬件选型与软件架构设计。
- 信息处理设计:规划数据采集、处理、存储与通信链路,明确实时性等级与协议标准。
4. 集成与仿真验证
借助多域仿真工具(如机械动力学仿真、电路仿真、控制算法仿真)开展前期的联合验证,尤其是机电耦合效应的分析。随后进行实物集成,分层次完成部件测试、子系统联调与整机联调,验证功能与性能指标是否满足需求。
5. 测试评价与迭代优化
依据测试结果反向修正设计模型,形成设计闭环。重点关注接口匹配问题、电磁兼容性、实时性与可靠性,并通过数据分析持续优化系统性能。
三、电子信息技术开发的关键环节
电子信息技术是机电一体化系统实现“感知—决策—执行”闭环的技术基础。其开发工作贯穿设计全流程,主要体现在以下方面:
1. 嵌入式控制系统开发
嵌入式控制器是机电一体化系统的大脑。开发内容包括微处理器/微控制器选型、实时操作系统配置、底层驱动编写与上层控制逻辑实现。开发中需解决任务调度实时性、中断响应时延与资源占用优化等问题,确保控制周期满足机械动态特性的要求。
2. 传感与信号处理技术
传感器输出信号往往微弱且伴随噪声,需要设计信号调理电路并进行数字滤波、标定与补偿。电子信息技术开发的重点在于提高信噪比、实现多传感器数据融合(如编码器与惯性测量单元融合),从而提升系统的感知精度与鲁棒性。
3. 通信与网络技术
现代机电一体化系统普遍采用现场总线、工业以太网或无线通信实现子系统互联。开发中需要根据实时性、确定性与带宽需求选择合适协议(如CAN、EtherCAT、PROFINET),完成通信协议栈的实现与测试,保证多节点协同工作的时序正确性。
4. 软件工程与上位机开发
除嵌入式软件外,还需开发人机界面、数据采集与监控软件,以及可能的数据分析与远程运维模块。软件工程方法(模块化设计、版本管理、代码测试)是保证软件质量的关键。
5. 电磁兼容与可靠性设计
电子设备的引入使系统面临电磁干扰与可靠性挑战。开发阶段需进行PCB布局优化、屏蔽与接地设计,并开展电磁兼容性测试与元器件降额设计,确保电子系统在复杂电磁环境中稳定运行。
四、设计流程与信息技术开发的协同要点
机电一体化系统设计的成功,取决于机械设计与电子信息开发的有效协同。实践中应把握以下原则:
- 接口先行:在详细设计早期明确机械、电气、软件之间的机械接口、电气接口与数据接口,避免后期返工。
- 模型协同:采用数字样机与多域建模,使机械团队与电子团队共享同一系统模型,提前发现耦合缺陷。
- 仿真驱动:利用硬件在环仿真与快速控制原型技术,在实物制造之前验证控制算法与通信链路。
- 迭代验证:建立从单元测试到系统联调的渐进式验证体系,将电子信息技术开发结果尽早纳入整机评估。
- 文档与可追溯性:需求、设计、测试之间保持双向追溯,以便问题定位与设计变更管理。
五、
机电一体化系统的设计流程是一个多学科交织的系统工程过程,电子信息技术开发不再是附属环节,而是决定系统性能与智能化水平的关键支撑。将信息技术的开发活动前置并深度融入机械与电气设计流程,通过接口协同、模型协同与仿真驱动的迭代机制,能够显著提高设计效率与系统可靠性,为智能制造与高端装备的发展提供坚实技术基础。
如若转载,请注明出处:http://www.zybzhuang.com/product/112.html
更新时间:2026-11-21 19:25:58